
科研进展
CEA |智慧农业团队:无人机参考标签赋能Sentinel-1/2,实现10 m小麦倒伏比例制图
发布人: 发布日期: 2026-09-18 浏览次数:
1. 论文摘要
严重小麦倒伏需要快速开展定量评估,但基于卫星的估算往往受到空间尺度匹配参考标签不足的限制。本研究在中国新乡市构建了无人机衍生参考标签框架,利用Sentinel-1/2影像估算小麦倒伏比例(WLF)。首先利用无人机多光谱影像区分倒伏与未倒伏小麦,选用多层感知机(MLP)进行分类,再将二分类结果汇总到与Sentinel对齐的10 m×10 m网格内,生成连续WLF标签。匹配后,将来自46幅无人机源正射镶嵌影像的5380个网格按完整来源组划分为模型开发集和封存独立测试集,前者包含36组4337个网格,后者包含10组1043个网格。研究比较了六种回归模型和四种Sentinel数据配置,分别代表灾后光学数据、灾后光学与合成孔径雷达(SAR)数据、光学灾前—灾后变化,以及光学与SAR联合灾前—灾后变化。增加灾后SAR特征带来的改善有限,且取决于模型;相比之下,时序变化特征显著改善了多种非线性模型。采用Sentinel-1/2联合灾前—灾后变化特征的特征标记化Transformer(FT-Transformer)取得最佳分组交叉验证表现,决定系数(R²)为0.825,归一化均方根误差(NRMSE)为12.60%。在空间独立测试集上,其R²为0.770,均方根误差(RMSE)为0.117,NRMSE为12.11%。该模型实现了新乡市冬小麦种植区10 m分辨率WLF制图。无人机衍生参考标签构建、按来源分组的空间验证,以及Sentinel数据配置的受控比较,共同提供了一个可复现框架,将空间分散的无人机观测扩展至卫星尺度的单次灾害事件WLF评估。
2. 数据与方法
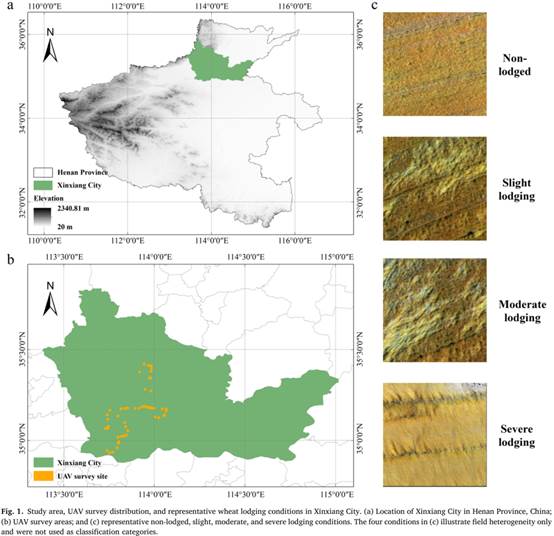
研究区:河南省新乡市冬小麦种植区,针对2024年5月15日灌浆中期强风引发的倒伏事件开展评估。
卫星遥感数据:
1. Sentinel-2 L2A(计算12种光学指数及灾前后差值,用于倒伏比例估算)
2. Sentinel-1 C波段GRD(利用VV、VH计算极化比、归一化极化差、雷达植被指数及3×3窗口纹理,构建灾前后变化特征)
无人机遥感数据:
1. DJI Mavic 3 Multispectral多光谱影像(利用绿、红、红边和近红外波段计算9种植被指数,分类倒伏与未倒伏小麦)
2. 无人机RGB影像(用于人工判读、标签核验和质量控制,不作为倒伏分类模型输入)
辅助数据:
1. CN_Wheat10(P)冬小麦种植分布(约束样本构建和全市制图范围,仅作为掩膜,不参与倒伏比例预测)
2. 中国气象局国家气象科学数据中心资料(说明强风事件发生时间及强度)
3. 机载光照传感器记录与标准反射率板影像(用于无人机多光谱辐射校正,反射率板在每次飞行前后拍摄)
4. 《新乡统计年鉴2025》小麦面积统计(计算无人机调查覆盖比例;2024年全市小麦播种面积387652.51 ha,市级年度统计)
样本数据:
1. 人工判读参考样本(共1000个均质10 m×10 m样方,倒伏与未倒伏各500个)
2. 无人机分类像元样本(每个人工样方随机抽取20个有效小麦像元,合计20000个)
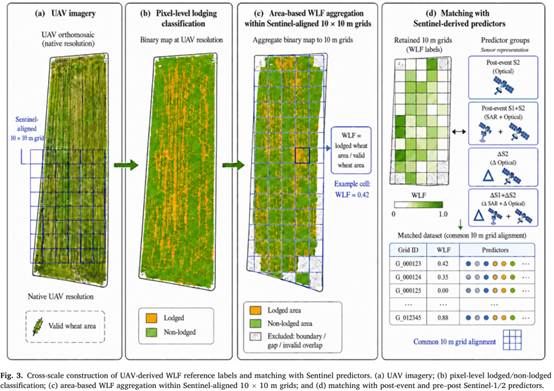
3. 卫星尺度WLF参考标签(将无人机分类得到的倒伏面积除以网格内有效小麦面积,剔除有效小麦覆盖不足90%及配准、覆盖异常的网格;共5380个10 m网格,来自46幅源影像)
4. 模型开发与独立测试样本(开发集为36组4337个网格,封存空间独立测试集为10组1043个网格)
研究方法:
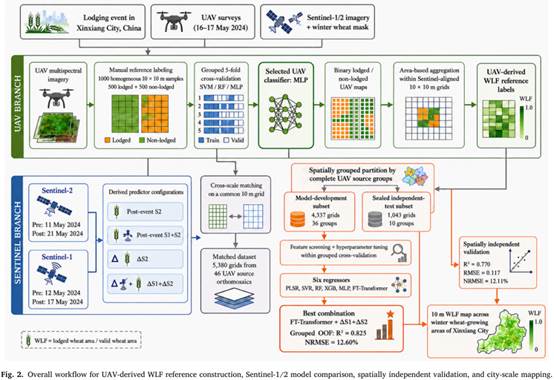
研究首先利用灾后无人机多光谱影像构建倒伏与未倒伏分类模型,通过源影像分组交叉验证、冗余过滤和最小冗余最大相关筛选确定分类器及输入特征,再将厘米级分类结果按面积汇总至Sentinel对齐的10 m网格,形成连续倒伏比例参考标签。随后匹配Sentinel-1/2灾后特征及灾前后差值,按完整无人机源影像划分开发集和封存测试集,在开发集内采用嵌套分组交叉验证完成特征筛选、参数优化及六种回归模型、四种数据配置的比较,分别检验灾后SAR信息和灾前后变化信息的增益。最后固定最优方案,以封存空间独立样本检验模型表现,并在冬小麦掩膜范围内生成新乡市10 m倒伏比例分布图。
3. 研究结果
1. 无人机倒伏分类与WLF生成
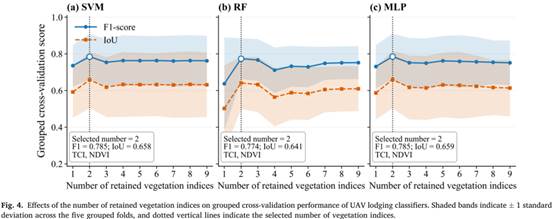
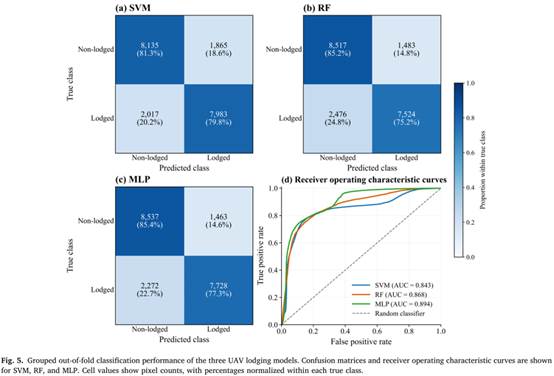
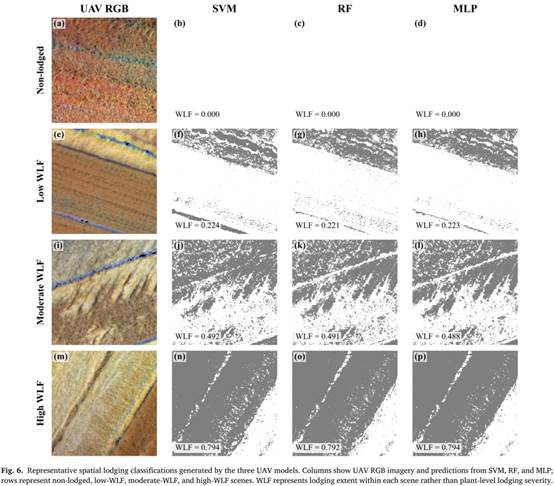
三种分类器在使用两个植被指数后性能明显改善,继续增加指数收益有限,最终均选择TCI和NDVI。MLP与SVM的分组F1值均为0.785,IoU分别为0.659和0.658,表现接近;MLP的AUC最高,为0.894,因此被用于最终分类与WLF生成。不同模型在代表性场景中的倒伏比例估算较一致,低、中、高倒伏比例场景分别约为0.22、0.49和0.79,差异主要出现在倒伏与未倒伏交界区域。
2. Sentinel特征响应与探索性筛选稳定性
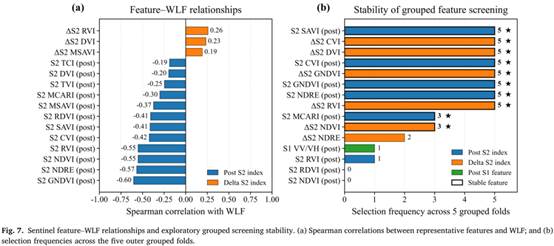
灾后光学指数与WLF具有较明显负相关,其中GNDVI相关性最强,Spearman相关系数为−0.604,其次为NDRE的−0.568。特征筛选结果与单变量相关排序并不一致:例如ΔGNDVI与WLF的相关系数仅为0.007,却在五折中均被保留,说明弱单变量相关特征仍可能提供互补信息。稳定特征主要来自Sentinel-2,灾后SAR特征未达到预设稳定性标准,但这一探索性结果并不等于SAR在特定模型配置中没有贡献。
3. Sentinel数据配置与回归算法的影响
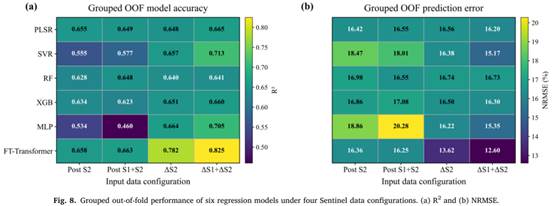
单纯加入灾后SAR信息的收益较小且依赖模型:FT-Transformer的R²仅由灾后S2配置的0.658升至灾后S1+S2的0.663,部分模型甚至略有下降。引入灾前后差值后改善更明显,FT-Transformer使用ΔS2时R²升至0.782,进一步融合ΔS1后达到0.825,NRMSE降至12.60%。SVR和MLP也获得一定提升,而PLSR、RF和XGB对配置变化的响应较小。因此,最优结果来自“FT-Transformer+联合灾前后变化特征”的具体组合,而非多传感器融合必然优于单传感器。
4. 最优WLF模型的独立验证
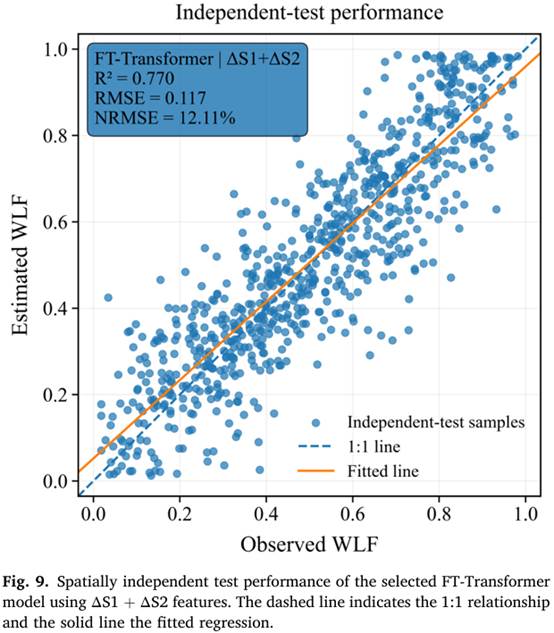
在来自10个未参与模型开发的无人机源影像组、共1043个网格的独立测试集上,最优模型R²为0.770、RMSE为0.117、NRMSE为12.11%。相比分组交叉验证,R²降低0.055,说明模型在未见调查区域仍保留较好的预测能力。预测存在一定向中间值收缩的现象,即低倒伏比例略高估、部分高倒伏比例低估。该结果支持新乡本次事件条件下的空间迁移,不能直接推广为跨年份、跨区域或跨灾害事件验证。
5. 市域尺度WLF制图
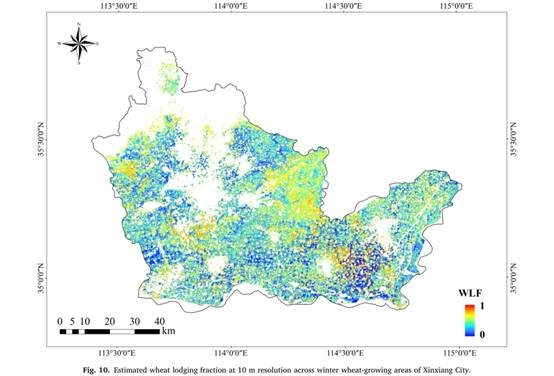
新乡市10 m倒伏比例分布呈现明显空间异质性,低倒伏比例麦田分布广泛,中高倒伏比例区域主要表现为局部集聚,相邻地块之间及农业区域内部均存在差异。模型将分散无人机调查区建立的关系扩展至全市有效冬小麦像元,但麦田掩膜之外或缺少有效卫星观测的位置不赋值。无人机调查区之外的图面结果属于模型估算,不能当作逐地块独立实测结果。
4. 讨论
1. 无人机衍生WLF参考标签与跨尺度迁移
CYI整合了LAI表征的冠层结构、SPAD表征的叶绿素相关功能状态,以及AGB表征的干物质积累,使光谱到产量之间的中间变量具有明确农学含义。但三类性状存在相关性和信息冗余,完整CYI相对最强单性状或双性状组合仅带来有限提升,不能解释为完整“源—库—流”协调机制。TDF则用于表达性状—产量关系随阶段发生的变化,使不同阶段预测统一到同一框架;它是物候位置坐标,不是各阶段对产量的贡献权重。
2. 时序与多源Sentinel信息对WLF估算的贡献
四波段构建的多种指数包含重复信息,特征筛选不仅是减少变量,也是控制共线性和提高迁移稳定性的环节。RFE更适于保留LAI和SPAD的多通道信息,SPA则通过紧凑特征集改善AGB建模。作者将XGBoost的总体优势归因于其非线性交互学习和正则化能力,同时强调不能仅依据R²评价模型,还应结合RMSE等实际误差。简化模型证明少量指数具有应用价值,而较大特征集提供的精度收益需要与复杂度共同权衡。
5. 结论
研究建立了“无人机分类—卫星尺度参考标签—空间独立验证—区域倒伏比例制图”的跨尺度框架,将有限无人机观测扩展至新乡市冬小麦种植区。相比单纯增加灾后SAR特征,联合Sentinel-1/2灾前后变化信息带来的改善更加明显,最优FT-Transformer在空间独立测试中的R²为0.770、RMSE为0.117。主要贡献是尺度匹配的连续标签构建、时序与多源信息的受控比较,以及对空间依赖的显式控制,而非提出新的算法。该结果适用于2024年新乡本次事件所代表的条件,更广泛应用仍需多事件和跨区域验证。